Die drei Kameras
Trialität
Die Split-Oktaven besitzen eine Trialitätsstruktur, die mit den drei 8-dimensionalen Rollen des Spin(8)-Rahmens verbunden ist. Für die TOA wird geprüft, ob diese Dreiheit in drei kompatible Projektionsstrukturen übersetzt werden kann.
Die Trialität selbst ist mathematisch etabliert. Ihre Deutung als drei „Kameras“ ist dagegen eine Interpretation des TOA-Modells.
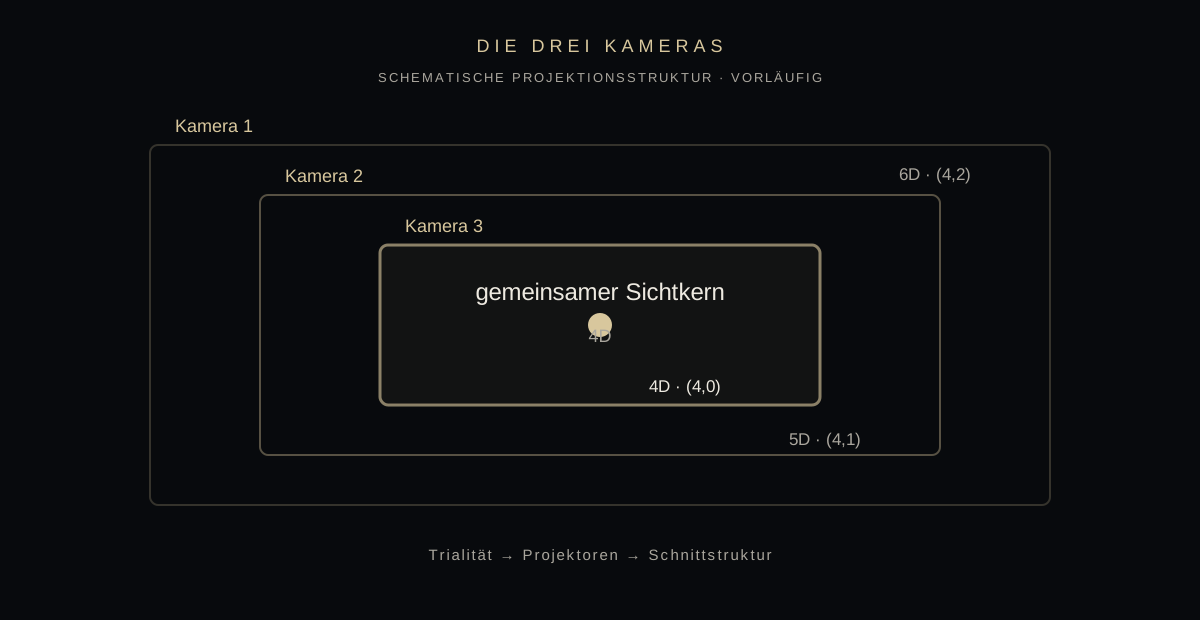
Schematisch: drei kompatible Sichtfelder und ihre gemeinsame Schnittstruktur.
Drei komplexartige Richtungen
In einer konkreten Split-Oktavenwahl werden drei geeignete imaginäre Einheiten betrachtet:
Mit
werden die entsprechenden linearen Operatoren gebildet. Für einen geeigneten negativen Ausgangsvektor
setzen wir
Projektion als Sichtfeld
\(N_1\) und \(W_1\)
\(N_2\) und \(W_2\)
\(N_3\) und \(W_3\)
\(P_r:V\to W_r\)
Bei normierten negativen Richtungen vereinfacht sich die Formel entsprechend. Der Projektor erfüllt \(P_r^2=P_r\).
6D → 5D → 4D
Aus der Signatur \((4,4)\) und den jeweils ausgeschlossenen negativen Richtungen folgen die Kameraräume mit Signatur \((4,2)\). Ihre Schnitte liefern die nächste Reduktionsstufe.
Was ist bewiesen?
Unter den angegebenen algebraischen Voraussetzungen lassen sich drei Projektoren und die Schnittfolge 6D → 5D → 4D konstruieren.
Ob genau diese drei Operatoren kanonisch aus der Trialität ausgewählt werden und nicht nur eine mögliche Wahl darstellen.
Die Interpretation der drei Projektoren als empirische Perspektive, transzendentale Perspektive und Apperzeption.
Der nächste Test
Gesucht ist eine explizite Trialitätsabbildung \(\tau\), für die die drei Kamerastrukturen äquivariant transformieren:
Gelingt dieser Nachweis für eine präzise definierte Darstellung, wäre die Verbindung „Trialität → drei Kameras“ wesentlich stärker als eine bloße Analogie.